「自律運転」のタグ一覧 (5件中1~5件を表示)
-
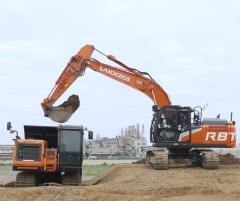
日立建機 油圧ショベルのオペレータ操作を学習するフィジカルAIの研究開発を開始
経済産業省・NEDOが推進する国家プロジェクトGENIACに採択され、産学連携で建設機械の自律運転技術を開発 中型油圧ショベルの掘削作業 日立建機株式会社(本社:東京都台東区、執行役社長:先崎正文、以下、日立建機)は、2026年10月より、油圧ショベルのオペレータ操作を学習するフィジカルAIの研究開発(以下、本研究開発)を開始します。本研究開発では、カメラ映像や作業指示などの情報をもとに、オペレータのレバー操作を学習させ、状況に応じて適切な操作を判断・実行するフィジカルAIを開発します。将来的には、災害現場におけるがれきの除去作業や、建設・鉱山現場における掘削・積込作業などでの自律運転の実現をめざします。 なお、本研究開発は経済産業省と国立研究開発法人新エネルギー・産業技術総合開発機構(NEDO)が実施する、国内の生成AIの開発力強化と社会実装の促進を目的としたプロジェクト「GENIAC(Generative AI Accelerator Challenge)」の支援を受けて実施します。日立建機は、株式会社Jizai(本社:東京都文京区、代表取締役CEO 石川佑樹)、国立大学法人奈良先端科学技術大学院大学と連携し、研究開発を推進します。■研究開発の背景 建設・鉱山業界では、労働力不足への対応に加え、厳しい作業環境における安全性や生産性の向上が求められています。また、近年激甚化する自然災害への迅速な対応や、鉱物資源の安定確保の重要性も高まっています。 油圧ショベルは、対象物の形状や位置、周辺環境、天候など、施工現場ごとに異なる状況に応じて操作する必要があります。そのため自律運転の実現には、周囲の状況を認識しながら適切な操作を判断できる技術が求められます。日立建機はこれまでも自律運転に関する研究開発を進めてきました。本研究開発では、新たにオペレータの操作データを学習したAIを開発することで、現場環境に応じて自律的に作業を行う建設機械の実現をめざします。■研究開発の概要 本研究開発では、オペレータの操作データをAIに学習させ、施工現場の状況や作業指示に応じて適切な判断・操作を行うフィジカルAIの開発に取り組みます。 フィジカルAIとは、現実世界の状況を認識し、自律的に判断・行動できる技術で、産業用ロボットやヒューマノイドなどへの応用が進められています。日立建機では、フィジカルAIを、建設機械・鉱山機械が「周辺環境の把握(認知)」、「作業計画の最適化(判断)」、「操作の実行(実行)」という一連のプロセスを自律的に行うことで、安全で効率的な施工を実現するための技術と捉えています。単なる機械の自動化ではなく、AIが機械や周辺環境を理解し、自律的に施工を行う点が特徴です。 日立建機は、オペレータの作業映像と操作履歴など、長時間のデータを収集し、開発するフィジカルAIに学習させます。通常の作業に加え、作業ミスから立て直す復旧(リカバリー)の過程や、天候、周辺環境、機械の状態、対象物の位置など、多様な条件下で取得したデータを学習させることで、実際の施工現場においても、高精度な施工を実現するフィジカルAIの開発をめざします。■研究開発体制 本研究開発は、産学連携のもとで推進します。各参画機関の主な役割は以下の通りです。 日立建機は、本研究開発を通じて、オペレータの操作を学習したAIによる自律運転技術の確立をめざします。将来的には、災害対応、マテリアルハンドリング、林業、鉱山、解体、土木など幅広い分野への展開を通じて、労働力不足や安全性・生産性の向上など社会課題の解決に貢献していきます。
2026/09/09 15:11 日立建機株式会社
-
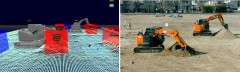
日立建機 計画から施工までを一元管理するシステムと接続し、油圧ショベルによる自律運転の共同実験を実施
施工会社のシステムと建設機械を接続する汎用的なインターフェースを構築 2024 年 3 月 25 日 共同実験の様子 日立建機株式会社(執行役社長:先崎 正文/以下、日立建機)は、2023 年 11 月 14 日から2024 年 3 月 21 日にかけて、計画から施工までを一元管理するシステム上で、油圧ショベルが自律運転で掘削作業を行う共同実験を、前田建設工業株式会社(代表取締役社長:前田 操治/以下、前田建設)と株式会社イクシス(代表取締役 Co-CEO:山崎文敬、狩野高志/以下、イクシス)と行いました。共同実験を通して、日立建機は、施工会社のシステムと油圧ショベルを接続する汎用的なインターフェースを構築しました。 昨今、建設業界では、少子高齢化や技能労働者不足といった問題に対応するため、建設機械の自律運転技術の開発が進められています。自律型建設機械が多様な施工現場で稼働するためには、施工計画や施工管理のシステムと自律型建設機械を接続させる必要があります。さらに、自律型建設機械を普及させるためには、施工会社を問わず、接続できる汎用的なインターフェースが必要です。 日立建機は、「人、機械、現場環境」の情報を相互に共有することで、人と機械が「協調して」働き、安全性と生産性を両立する「協調安全」の施工現場の実現をめざしています。具体的には、機械やセンシングシステムで収集した情報*に基づいて、人への注意喚起や建設機械の制御を行い、現場全体を安全な方向に導きながら生産性の高い施工を行います。このような現場を実現するため、2020 年 8 月には自律型建設機械向けシステムプラットフォーム「ZCORE(ズィーコア)」を開発しました。*建設機械の位置・稼働情報、作業員の位置・生体情報、作業進捗による地形の変化、気象予報などのさまざまな情報。今回の共同実験では、前田建設が開発した BIM/CIM データに基づき計画から施工まで一元管理するシステムと、複数の自律型建設機械を接続する最適なインターフェースを検証することができました。今後、日立建機は、特定の施工会社に関わらず多様な施工会社のシステムと接続できるように、インターフェースの改良と自律型建設機械の開発を推進していきます。 ■共同実験の概要 1.実施時期 2023 年 11 月 14 日~2024 年 3 月 21 日 2.場所 前田建設 ICI 総合センター(茨城県取手市寺田 5270) 3.内容と役割分担 (1)BIM/CIM データ(工事全体の施工計画モデル)から、油圧ショベルの作業内容を具体化した「作業計画モデル」を自動生成・・・前田建設 (2)「作業計画モデル」を基に、複数の油圧ショベルに対して作業を指示(指示の例:Aの範囲の土を掘って、Bの範囲に移す)・・・前田建設、イクシス (3)油圧ショベルが、指示された内容に沿って自律運転で掘削作業を実施・・・日立建機 ・関連情報 ・日立建機公式 YouTube 「ZCORE 施工システムと油圧ショベルの連携による自動施工」・2024 年 3 月 25 日 前田建設ニュースリリース ・2024 年 3 月 25 日 イクシスニュースリリース・2020 年 8 月 19 日 日立建機ニュースリリース 自律型建設機械向けシステムプラットフォーム「ZCORE」 を開発
2024/03/25 14:24 日立建機株式会社
-
AIでクレーンの荷振れを自動抑制! タダノとDeepXが熟練オペレーターの技を再現
クレーンは工事現場や工場、港湾施設などで幅広く使われていますが、その運転には熟練オペレーターの技が求められます。特に難しいのは、荷物を吊り上げ、移動させたときに「ブラブラ」と揺れてしまうのを、静止させる操作です。オペレーターは自分の目で吊り荷の位置を確認しながら、複数のレバーを操作して、経験と勘によって吊り荷を静止させるのです。 クレーンで荷物を吊ったときの揺れを静止させるのは、ベテランの技が求められる(以下の写真、資料:DeepX) この操作を簡単にしようと、クレーンメーカーのタダノ(本社:香川県高松市)と、東大発のスタートアップ企業 DeepX(本社:東京都文京区)は、画期的な技術開発に成功しました。移動式クレーンのと制御アルゴリズムをナ、ナ、ナ、ナント、AIで学習・最適化することで、吊り荷の振れを抑制しながら、任意の位置に正確に移動できるようにしたのです。(DeepXのプレスリリースはこちら) 自動化の検証を行った移動式クレーン クレーンの運転は無人で行われた クレーンには、旋回・ブームの起伏・ウインチ操作という「3連操作」があり、吊り荷の荷振れには、振り子のような揺れのほか、ブームのたわみや風も影響してきます。これらをコンピューター上で再現するため、両社はクレーンシミュレーターとAI(人工知能)制御器を組み合わせて、制御アルゴリズムに最も効果的な操作方法を学習させました。 クレーンシミュレーター。荷振れに影響する、振り子のような揺れ(左)、ブームのたわみ(中央)、風(右)といった要素を再現した
2022/09/07 13:40 株式会社イエイリ・ラボ
-
大林組のバックホー自律運転が進化! 遠隔操作を併用し、オペ1人で複数の建機を運転
工事現場でよく使われるのが、バックホーという建設機械です。大林組と日本電気(NEC)、大裕(本社:大阪府寝屋川市)は、現場に仮置きした土砂をバックホーでダンプトラックに積み込む作業を自動化する「バックホー自律運転システム」を開発し、2019年7月に発表しました。(詳しくは、2019年7月22日付けのイエイリラボブログ記事を参照) 土砂の山から土をすくい取り、ダンプの荷台に載せるまでを完全自動化した「バックホー自律運転システム」(以下の資料:大林組 当時、公開されたYouTube動画を見ると、一つ一つの動作がぎこちない感じでしたが、この2年間でかなり進化したようです。バックホーが土砂をすくい取りやすいように土砂をかき寄せたり、ダンプの荷台に積んだ土砂を崩れない荷姿に整形したりする作業を、ナ、ナ、ナ、ナント、人手と同等に行えるようになったのです。3社は進化した自律運転システムと、複数のメーカーのバックホーを使って、トンネル工事現場での土砂の積み込み・搬出を行う実証実験を行いました。これまで、人手で行っていた作業を自律運転化するため、センサーでピット内の土砂形状を把握し、土砂を最適な位置にかき寄せる機能や、掘削したバケット内の土砂堆積を推定する機能を開発し、制御に盛り込みました。その結果、搬出時の総重量を目標値の98~100%の精度で積載することができました。ダンプの荷台の形を深度カメラで認識させることで、あらゆる形のダンプに対応できるようになりました。バックホーの自律運転は、ダンプトラックの運転手が現場のボタンを押すことで開始され、一定量の積み込みが終わると自動停止するようになっています。 進化したバックホー自律運転システムよって、トンネル現場での土砂の積み込み・搬出作業を行ったイメージ 自律運転中のシステム管理画面。センサーで計測した土砂形状から、土砂をかき寄せる機能も追加した とは言え、自律運転中でも何かトラブルがあった場合には、人間のオペレーターが運転して、柔軟に解決できることも必要です。そこで、今回、大林組と大裕が共同開発した建機用の遠隔操縦装置「サロゲート」を使い、バックホーの遠隔監視・操作も可能にしました。自律運転中、オペレーターは遠隔地に設置したモニターで、現場にある複数台のバックホーの姿勢や状態、積み込み状況などをリアルタイムで監視します。そして何かあったときには、遠隔操作に切り替え、オペレーターは現場のカメラ映像や作業音などを聞きながら、バックホーを遠隔操作します。 複数台のバックホーを遠隔監視する中央制御室 なにかあったときはオペレーターが遠隔操作するための操縦席 これまではバックホー1台ずつに1人のオペレーターが必要でしたが、このシステムを使うと1人のオペレーターが複数台のバックホーを“お守り”でき、いざという時は自ら運転して問題を解決できます。しかも、バックホーに乗り込むのに移動のムダはありません。これによって土砂の積み込みという単純作業は、テレワーク化できることになり、現場のベテランオペレーターはよりスキルが必要な作業に専念できることになります。大幅な生産性向上が期待できますね。
2021/09/14 18:26 株式会社イエイリ・ラボ
-
鉱山現場の安全性・生産性向上を目的に、超大型油圧ショベル自律運転の開発に向けた実証実験を開始
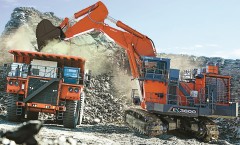
2020年7月16日 実証実験で使用する予定の超大型油圧ショベル EX3600-7(右) 日立建機株式会社(本社:東京都台東区、執行役社長:平野 耕太郎/以下、日立建機)は、将来の鉱山現場の安全性・生産性向上を目的に、超大型油圧ショベル自律運転の開発に向けた実証実験をオーストラリアの鉱山において2021年度から開始します。 具体的には、まず、オペレータの労働環境の改善、安全を確保するため、超大型油圧ショベルの遠隔操作システムを開発します。この遠隔操作システムには、実機にオペレータが搭乗した時と同等の作業性を確保するため、他の鉱山機械との衝突を回避するなど運転支援システムを組み込みます。続いて、掘削・積込などの作業の一部を自動化し、遠隔オペレータ 1 人が複数の超大型油圧ショベルを運用できるシステムを開発します。段階的に開発を進め、最終的には自律運転機能を有する超大型油圧ショベルの開発をめざします。 いずれのシステムも超大型油圧ショベルEX-7シリーズに後付できる仕様とし、鉱山現場のお客さまが保有する現行機を活用しながら、将来における鉱山現場の自律型オペレーションに対応できるようにします。 鉄鉱石や銅をはじめとする鉱物資源は、世界の産業活動を支えており、これらを採掘する鉱山現場は、24 時間 365 日、安定した稼働が求められます。一方、超大型油圧ショベルのオペレータは 周辺機械との接触や車体の安定性などに留意しながら、効率よく鉱物資源の掘削と積込を行うため、複雑な操作を長時間にわたり繰り返す必要があります。超大型油圧ショベルの運用における安全性 や生産性は、オペレータの技能や経験に大きく左右されるため、オペレータの技能に左右されない生産体制の構築とオペレータの作業負担の軽減は、鉱山現場での重要な課題の一つとなっています。 日立建機グループでは、1970年後半から鉱山機械事業に参入して以来、超大型油圧ショベルの高い信頼性と耐久性を強みとしてきました。一方、1992年の雲仙普賢岳の噴火災害復旧工事を契機に建設機械の遠隔操作技術を用いた無人化施工について技術開発を進め、2013年には、 業界に先駆けてインターネット回線を介して、北海道・浦幌試験場にある油圧ショベルを、約 800 ㎞ 離れた茨城県土浦市から遠隔で操作するなど、長距離から遠隔操作するための要素技術の開発を進めてきました。この たび 、超大型油圧ショベルの自律運転に向けて、お客さまのニーズを反映した開発を進めるため、実際の鉱山現場における実証実験を開始することにしました。 超大型油圧ショベルの自律運転は、単独での導入も可能であることに加え、大規模鉱山で多くの導入実績がある子会社の Wenco International Mining Systems Ltd.(以下、ウェンコ社)の鉱山運行管理システム(FMS:Fleet Management System)との連携も可能です。自律運転する超大型油圧ショベルがダンプトラックや他の機器と情報のやり取りをすることで高い安全性と生産性 の両立をめざします。 ■運転支援システム 実機にオペレータが搭乗した操作に比べて、遠隔操作では車体の周辺状況や車体の傾斜などを把握しにくいため、遠隔操作を行うオペレータの負担軽減を図る接触回避システムと車体安定度監視システムを実機に搭載して実証実験を行います。さらに、ウェンコ社がバケット内の鉱物の重さを計量するペイロード機能の開発を進め、同時に実証実験を行う予定です。実証実験を通じて実際のお客さまのニーズを反映することで、超大型油圧ショベルの遠隔操作および運転支援の技術をさらに高めます。これらの運転操作支援システムは、超大型油圧ショベルEX-7シリーズに後付でき、実機に搭乗して操作の安全性を高めるシステムとして2022年度中の商用化を予定しています。 ■ダンプトラック自律走行システム(Autonomous Haulage System:AHS)との連携 日立建機は、2009年からAHSに関する研究を始め、現在ではオーストラリアのホワイトヘイブン社のモールスクリーク石炭鉱山にて、リジッドダンプトラック6台が、24 時間体制で自律走行を開始しています。 大規模な鉱山オペレーションにおいては、多種多量の有人・無人の車両が混在するため、運行管理に必要な無線通信を安定して制御する必要があります。日立建機のAHSは、ウェンコ社のFMS上で稼働しており、日立グループのさまざまな技術を活用し、最大100台規模の車両を管制可能な拡張性を持っていることが大きな特長です。 自律運転する超大型油圧ショベルが、ダンプトラックや他の機器と情報のやり取りをすることで、 将来における鉱山現場の自律型オペレーションにおいても、高い安全性と生産性の両立をめざします。 日立建機グループは、これまでも、お客さまの身近で頼りになるパートナーとして、社会課題を解決するソリューション「Reliable solutions」の実現に取り組んできました。今後も、世界中の鉱山業界のお客さまに、ICT、IoTを活用した超大型油圧ショベルの長距離遠隔操作および自律運転をめざした開発を推進し、お客さまの求める、より高い安全性と鉱山運営の生産性の向上に貢献していきます。 ■お問い合わせ先 日立建機株式会社 ブランド・コミュニケーション本部 広報・IR 部 広報グループ 〒110-0015 東京都台東区東上野二丁目 16 番 1 号 電話:03-5826-8152 ニュースリリース記載の内容は、発表日現在の情報であり、その後予告なしに変更される場合もありますので、ご了承ください。
2020/07/16 15:53 日立建機株式会社
- 1
- 1
New information
ニュースアクセスランキング
-
1
![]()
三菱ふそう 燃費性能を向上した新型6R30エンジンを搭載し、フルモデルチェンジした大型トラック「スー...
2023/10/2611:31 三菱ふそうトラック・バス株式会社
-
2
![]()
BHP 社サウス・フランク鉄鉱山(西オーストラリア ピルバラ地区)へ 41 台の超大型ダンプトラック...
2019/09/0511:12 株式会社小松製作所
-
3
![]()
国交省がiPhoneによる点群計測を正式採用へ! 小規模ICT施工への2022年度導入を目指す
2021/09/0817:30 株式会社イエイリ・ラボ
-
4
![]()
清水建設の新東名現場を直撃! そこは“i-Constructionの総合商社”だった
2020/11/0417:50 株式会社イエイリ・ラボ
-
5
![]()
三菱ふそう 金沢支店を移転しオープン
2021/07/2618:12 三菱ふそうトラック・バス株式会社